
Messdrohne
Entwicklung eines autonomen Messsystems (USV) für die Gewässervermessung
Im Rahmen der Kooperationsforschung BAW–DST wird eine vollautomatisierte Messdrohne entwickelt, mit der zukünftig hochaktuelle und präzise Gewässerdaten für Binnenschifffahrt gewonnen werden sollen.

Einführung
Die Vermessung der Gewässersohle erfolgt auf Binnenschifffahrtsstraßen durch die Wasserstraßen- und Schifffahrtsverwaltung (WSV). Die WSV führt die Aufgaben der Gewässervermessung mit eigenem Fachpersonal aus. Die Gewässervermessung in der WSV erfolgt dabei auf zwei Ebenen: erstens überregionale Mehrzweckpeilungen und zweitens regionale Verkehrssicherungspeilungen. Zur Peildatenerfassung auf den Wasserstraßen kommen spezialisierte Peilschiffe zum Einsatz, im Binnenbereich ergänzt durch Außenbezirks-Boote (ABz-Boote).
Die Anforderungen an die Vermessungen steigen: Ausgedehnte Niedrigwasserperioden erfordern präzise und aktuelle Tiefeninformationen, damit die Gewässer mit maximaler Abladung befahren werden können. Auch müssen für die zukünftigen Wasserstraßenkarten mit Tiefeninformationen (Bathymetric Inland Electronic Navigational Chart, bIENC) entsprechende Peildaten vorhanden sein.
In Zukunft sollen deshalb die Peilungen mit autonomen Geräteträgern durchgeführt werden. In einer ersten Machbarkeitsstudie wurden die Rahmenbedingungen hierfür bestimmt. In einem zweiten Schritt wird jetzt ein Prototyp gebaut und erprobt.
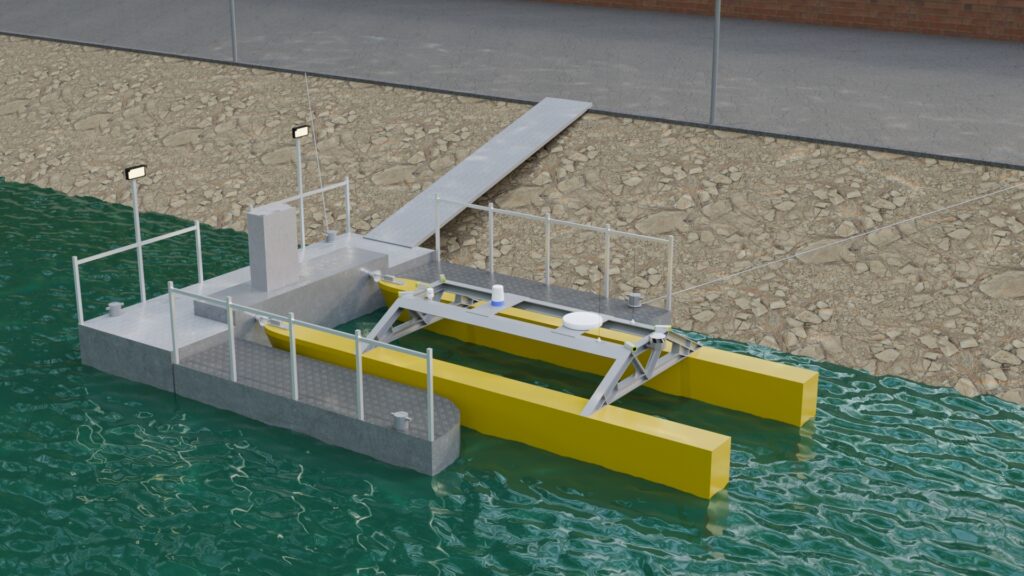
Messdrohne
In einer Machbarkeitsstudie wurden mit allen Beteiligten folgende Anforderungen an die Messdrohne formuliert:
- Vollautomatisiertes Fahren im regulären Verkehr im Rhein
- Tägliche Peilleistung: 30 km im Rhein
- Unbemanntes Andocken in vorbereiteten Häfen
- Maximale Geschwindigkeit (durch das Wasser): 30 km/h
- Maximale Breite: 2,55 m (straßenverladbar)
- Emissionsfreier Antrieb
Sie wird batterieelektrisch betrieben und kann mit der installierten Batterieleistung von 120 kWh ca. 16 Stunden operieren und muss dann wieder 8 Stunden aufladen.
Entwicklungsschritte
- Bau des Fahrzeugs
- Beantragung der Genehmigungen nach BinSchStrO § 1.28 und RheinSchPV § 1.26
- Erprobung im Hafen (bis Level 2 und Fernsteuerung)
- Erprobung des Messsystems
- Entwicklung des Fahrens in Level 3+ auf den nationalen Binnenwasserstraßen und auf dem Rhein
- Weiterentwicklung der Automatisierung bis zum Level 5
Projektlaufzeit:
- Juni 2026 – Mai 2028
Förderkulisse:
- Forschungskooperation BAW–DST
Projektleitung:
- Dr.-Ing. Rupert Henn
E-Mail: henn@dst-org.de
Tel.: 0203 99369-33
Verbundpartner:
- Bundesanstalt für Wasserbau (BAW)
Assoziierte Partner:
- Bundesanstalt für Gewässerkunde (BfG)
Vorgängerprojekte:
- AutoBin
- FernBin